


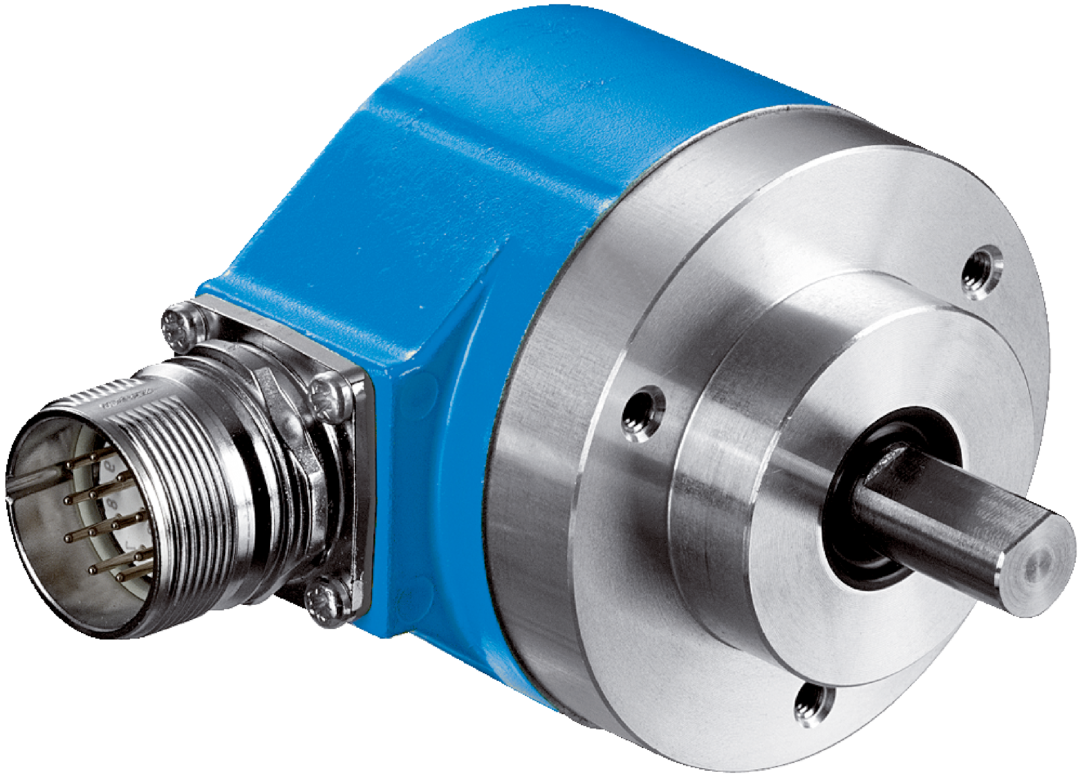
У промислових системах автоматизації кодери служать критичними компонентами зворотного зв’язку позиції, їх точність безпосередньо впливає на роботу обладнання. Помилки в механічному положенні (MPOS) і цифровому положенні (DPOS) є поширеними в сервосистемах, особливо в сценаріях, що вимагають високої синхронізації. Такі відхилення можуть призвести до вібрації обладнання, неточності позиціонування або навіть виробничих аварій. У цьому документі систематично викладено практичний підхід до вирішення цієї технічної проблеми, охоплюючи аналіз помилок, методи усунення несправностей і рішення.
I. Типові прояви та причини помилок MPOS проти DPOS
Коли система виявляє постійне відхилення між MPOS (механічне положення) і DPOS (електронне положення кодера-зворотного зв’язку), зазвичай виникають такі явища:
1. Помилка відстеження позиції:Під час роботи серводвигуна дисплей моніторингу показує асинхронність між фактичним положенням і заданим положенням.
2. Накопичувальна помилка:Відхилення поступово збільшується протягом часу роботи, особливо помітно під час -поворотно-поступальних рухів на великі відстані.
3. Дрейф нуля:Фіксований зсув виникає під час повторного позиціонування після повернення пристрою до нуля.
Виходячи з прикладів користувачів і технічної документації, основні причини помилок можна класифікувати таким чином:
● Проблеми з механічною трансмісією:Втрата механічного положення через ослаблені з’єднання, прослизання ременя, надмірний люфт шестерні тощо.
● Дефекти встановлення кодера:Тремтіння сигналу, викликане відхиленням від концентричності системи валу або ослабленими болтами кріплення кодера.
● Електричні перешкоди:Шум сигналу, що виникає внаслідок паралельного прокладання ліній живлення та кабелів кодера.
● Помилки конфігурації параметрів:Неправильні електронні налаштування передавального числа або невідповідність параметрів фільтра.
● Збої обладнання кодера:Забруднена решітка, розпад магнітного полюса в магнітних енкодерах або несправність мікросхеми обробки сигналу.
II. Систематичний процес усунення несправностей
1. Механічний огляд
● Перевірка муфти та приводного ланцюга:Виміряйте радіальне/осьове биття між сторонами двигуна та навантаженням за допомогою циферблатних індикаторів (обов’язково<0.05mm).
● Перевірка люфту:Запишіть різницю вільної гри під час обертання вперед і назад за допомогою циферблатного індикатора. У разі перевищення допустимого значення (наприклад, 5 мкм) відрегулюйте попередній натяг або замініть підшипники.
● Перевірка встановлення кодера:Переконайтеся, що поверхні фланців розташовані врівень без зазорів. Переконайтеся, що крутний момент гвинта на кінці валу відповідає специфікаціям (наприклад, CRT-рекомендовано 0,5–0,8 Н·м).
2. Діагностика електричних сигналів
● Перевірка осцилографом:Перевірте, чи повні сигнали кодера A/B/Z. Виключіть збої або затухання амплітуди (звичайні сигнали TTL мають бути 5 В ±10%).
● Тест на шумові перешкоди:Тимчасово використовуйте екранований кабель вита пара для виділеної маршрутизації та порівняйте, чи зменшуються помилки.
● Стабільність живлення:Перевірте коливання напруги в джерелі живлення датчика (наприклад, 5 В ±5%). За потреби додайте модуль регулятора напруги.
3. Перевірка параметрів і програмного забезпечення
● Електронна перевірка передавального числа:Перерахуйте значення чисельника та знаменника на основі коефіцієнта механічного зменшення. Наприклад, з коробкою передач 10:1 і роздільною здатністю кодера 2500 ppr, електронне передавальне число має бути (імпульси на оберт двигуна) / (імпульси на оберт навантаження)=2500 × 4 / (10 × 2500 × 4)=1:10.
● Налаштування фільтра:Зменшення смуги пропускання фільтра швидкості в сервоприводі (наприклад, зі 100 Гц до 50 Гц) усуває помилки, спричинені високо-шумом.
● Компенсація нульового положення:Вручну введіть калібрування зсуву за допомогою програмного забезпечення для налагодження сервоприводу. Деякі системи підтримують автоматичну компенсацію (наприклад, функція «MPOS-DPOS Auto Alignment» приводу Yaskawa Σ-7).
III. Типові випадки вирішення
Випадок 1:Періодична помилка текстильного обладнання
Симптом:Машина для обертання вихровими струмами показала відставання DPOS від MPOS приблизно на 0,2 мм під час прискорення.
Усунення несправностей:Спектральний аналіз показав, що частота помилок була пропорційна швидкості шпинделя. Зрештою, періодичне ковзання було відстежено через знос шпонкової канавки в муфті кодера.
рішення:Гнучку муфту замінено безключовим з’єднанням з конусною втулкою, зменшивши похибку до ±0,02 мм.
Випадок 2:Кумулятивне відхилення в машині для лазерного різання
Симптом:Відхилення осі Y-збільшилося на 0,1 мм на метр під час прямолінійного-різання.
Причина:Кабель кодувальника пройшов разом із силовими лініями сервоприводу, спричинивши втрату імпульсу через високо-частотні перешкоди.
Дія:Перемонтовані кабелі та встановлені магнітні кільця. Одночасно включена функція драйвера «Компенсація втрати пульсу», усуваючи відхилення.
IV. Розширені заходи оптимізації
1. Надлишковий дизайн подвійного кодера:Застосуйте двигун{0}}енкодери + пряме вимірювання-кінцевого навантаження (наприклад, лінійні шкали) у висококласному-обладнанні. Усунення помилок ланцюга передачі через повне керування замкнутим -контуром.
2. Температурна компенсація:Для магнітних кодерів увімкніть алгоритми температурної компенсації, коли коливання температури навколишнього середовища перевищують ±10 градусів.
3. Регулярне технічне обслуговування:Кожні 6 місяців очищайте гратчасті диски оптичного кодера та перевіряйте відстань між полюсами магнітного кодера.
V. Відмінності в технічній підтримці виробника
Різні марки кодерів демонструють різні рівні допуску до помилок:
● Абсолютні кодери Tamagawa:Зверніть увагу на сумісність версій протоколу Endat; старші водії можуть неправильно інтерпретувати сигнали.
● Інкрементні кодери Siemens:Для формування сигналу використовуйте модуль SMC30.
● Побутові кодери:Деякі продукти потребують ручного калібрування нульового потенціометра.
Висновок
Усунення помилок MPOS-DPOS вимагає багатовимірного аналізу, який включає механічні, електричні та програмні аспекти. Практика показує, що 80% поломок виникають через проблеми з монтажем і проводкою. Ми рекомендуємо встановити стандартизований процес налагодження: механічне калібрування → тестування якості сигналу → точне-налаштування параметрів → динамічна перевірка. У складних сценаріях використання високоточних-лазерних інтерферометрів для аналізу позиційної траєкторії може фундаментально підвищити стабільність системи.