


Розробники систем промислової автоматизації стикаються з дедалі більшою кількістю проблем. Монтаж такого обладнання в стелажах призводить до збільшення габаритних і теплових обмежень. У суворих промислових умовах чутливе електронне обладнання вимагає суворо регульованої напруги, а клієнти вимагають вищої продуктивності та функціональності. У першій частині цієї серії з двох-частин ми досліджуватимемо суперечливі вимоги до промислових джерел живлення та компроміси-, пов’язані зі звичайними рішеннями.
вступ
Проектування системи промислової автоматизації представляє унікальні проблеми. Фактично, це історія суперечливих вимог. Впровадження недорогих-модульних стійок для розміщення системних компонентів, таких як програмовані логічні контролери (ПЛК) і модулі вводу/виводу, наклало на інженерів і рішення серйозні обмеження простору та тепла. Ці проблеми ще більше ускладнюються необхідністю забезпечити високонадійну роботу в суворих умовах, чутливих до бруду, вологості та вібрації.
Крім того, клієнти очікують розширеної функціональності наступних поколінь систем автоматизації без збільшення споживання електроенергії, розміру пристрою, виробництва тепла або вартості. Така розширена функціональність часто базується на прогресі в електронних технологіях, але це часто коштує: суворіші допуски потужності та стрибки рівнів напруги, які повинні залишатися стабільними, незважаючи на недосконалі джерела живлення.
Однак інженери не хочуть витрачати дорогоцінний проектний час на проектування джерела живлення, яке залишається непоміченим клієнтами та часто вважається марною тратою цінного простору. Натомість інженери вважають за краще зосереджуватися на функціях, які чітко відрізняють їхні системи автоматизації від конкурентів.
Постачальники напівпровідників відповіли на суперечливі вимоги розробників систем промислової автоматизації, представивши модулі, які об’єднують багато ключових функцій джерела живлення в одному пристрої. Однак модулі, призначені для живлення від джерел живлення 12, 24 або 48 В постійного струму, які використовуються в системах промислової автоматизації, повинні бути захищені затискачами напруги або використовувати технологію асинхронного перемикання, щоб протистояти стрибкам напруги, які завдають шкоди основному джерелу живлення. Обидва рішення призводять до більших, дорожчих і менш ефективних систем живлення-. Саме цього системні інженери намагаються уникнути.
Ця примітка до програми є частиною 1 нашої серії з двох-частин про промислові регулятори керування. Тут ми обговорюємо промислові архітектури управління та їхні унікальні архітектури джерел живлення, які представляють проблеми проектування. У другій частині цієї серії ми обговоримо наступне покоління пристроїв живлення, які використовують найновіші технології виробництва кремнію в поєднанні з інноваційним дизайном мікросхем.
Архітектури промислового керування
У той час як 24 В постійного струму стало де-факто напругою для більшості промислових додатків керування (особливо тих, що використовують ПЛК), 12 В постійного струму також є поширеним, як правило, як резервна напруга батареї або подається від альтернативних джерел енергії, таких як фотоелектричні (PV) панелі. Нещодавнє впровадження Power over Ethernet (PoE) також спонукало виробників промислової автоматизації розробляти пристрої, що живляться від джерела живлення 48 В постійного струму, визначеного цим стандартом. Типова промислова система керування з використанням джерела живлення 24 В постійного струму показана на малюнку 1.
 Рисунок 1. Типова промислова система керування.
Система включає в себе модулі вводу/виводу для отримання інформації від датчиків або надсилання команд виконавчим механізмам, багато-канальні цифрові входи, багато-аналогові входи та виходи, функції зв’язку та процесор (ЦП), пов’язаний через цифрову шину. ПЛК зазвичай забезпечують обчислювальну потужність. Живлення подається від електромережі зі зниженою напругою до 24 В постійного струму та розподіляється через задню плату.
При ближчому дослідженні джерела живлення системи стає очевидним, що складність зростає через різні рівні напруги та струму, необхідні для різних компонентів системи. Малюнок 2 ілюструє невелику частину архітектури джерела живлення. Основне джерело живлення 120 В змінного струму/230 В змінного струму спочатку зменшується за допомогою промислових модулів живлення до стандартних системних джерел живлення 12 або 24 В постійного струму. На системному рівні ця напруга задньої плати додатково знижується до нижчих рівнів напруги, необхідних для окремих компонентів.
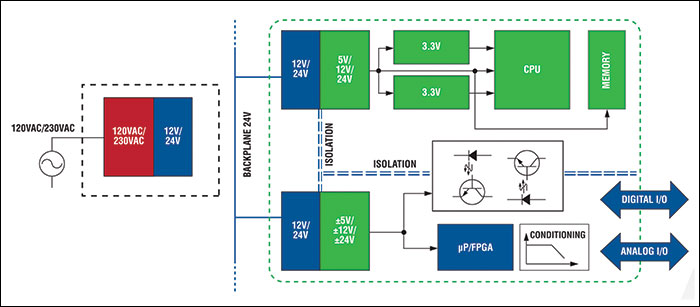 Рисунок 2. Частина архітектури джерела живлення системи промислової автоматизації
Наприклад, ПЛК може складатися з мікропроцесора, процесора цифрових сигналів (DSP) і польової-програмованої вентильної матриці (FPGA). Для цих пристроїв потрібен діапазон напруги від 5 В до 1 В. Однак весь ПЛК може потребувати до 3,5 А струму. Подібним чином багато{7}}канальні аналогові модулі вводу/виводу потребують джерел живлення ±15 В і 5 В для різних підсилювачів, аналого{10}}-цифрових перетворювачів (АЦП) і мультиплексорів (MUX) зі струмом до 500 мА.
Щоб ще більше ускладнити ситуацію, розробники повинні враховувати перехідні стрибки напруги («перенапруги»), які можуть вплинути на подачу електроенергії через такі події, як удари блискавки в мережі розподілу електроенергії або через швидке перемикання важких навантажень, що використовують одну схему живлення з промисловими системами автоматизації. Стрибки напруги також можуть виникати в самій архітектурі джерела живлення, наприклад, коли модулі джерела живлення знижують напругу джерела живлення до 12 або 24 В постійного струму, особливо під час використання пристроїв із перемикачами.
Ці випадки перенапруги настільки поширені, що такі організації, як Міжнародна електротехнічна комісія (IEC), рекомендують інженерам проектувати свої системи таким чином, щоб їх витримувати. Наприклад, IEC 60664 розглядає координацію ізоляції в системах низької -напруги (1 кВА змінного струму та 1,5 кВ постійного струму), зазначаючи, що обладнання «Класу II» (включаючи типи, що використовуються в промисловій автоматизації), що живиться від мережі 24 В постійного струму, має бути розроблено таким чином, щоб витримувати перенапругу до 60 В.
DC-Основи регулювання напруги постійного струму
DC-Перетворення напруги постійного струму (або «регулювання») — це великий бізнес, і постачальники напівпровідників вклали значні кошти в розробку широкого асортименту продуктів для всіх застосувань. Пристрої поділяються на дві групи: регулятори з низьким-випаданням (LDO), також відомі як лінійні регулятори; і комутаційні регулятори.
При ретельному підборі до робочих характеристик програми імпульсні регулятори зазвичай пропонують вищу ефективність у широкому діапазоні вхідної напруги порівняно з LDO. Крім того, перемикаючі регулятори можуть легко підвищувати ("крок-вгору"), знижувати ("крок-знижувати") та інвертувати напругу. (Зауважте, що деякі частини блоків живлення системи промислової автоматизації вимагають інвертованої напруги. На відміну від цього, LDO можуть лише знижувати.)
Порівняно з простим і зручним-LDO, перемикаючі регулятори мають один недолік: їх конструкція складніша. Це пояснюється тим, що вихідна фільтрація необхідна для послаблення пульсацій напруги та струму, створюваних операціями перемикання високої-частоти. Це може викликати проблеми з чутливими мікросхемами та створювати електромагнітні перешкоди (EMI). Незважаючи на це, інженери, які розробляють багато сучасних застосувань, все більше віддають перевагу імпульсним регуляторам.
Ключ до того, як працюють комутаційні регулятори, — це використання метало-оксид-напівпровідникових польових-транзисторів (MOSFET) як комутаційних пристроїв. Коли MOSFET увімкнено, струм тече як до навантаження, так і до зовнішнього індуктора, який накопичує енергію. Коли МОП-транзистор вимкнено, котушка індуктивності забезпечує навантаження накопиченою енергією.
Широтно-імпульсна модуляція (ШІМ) зазвичай використовується для керування вихідною напругою. Частота залишається постійною, тоді як ширина імпульсу ("-час") регулюється для забезпечення бажаної напруги. Високочастотне-перемикання регулятора мінімізує втрати в системі, зберігаючи при цьому відносно стабільну вихідну напругу в діапазоні умов входу та навантаження.
В асинхронному топологічному комутаційному регуляторі (рис. 3) енергія, що зберігається в індукторі, а потім передається навантаженню під час циклу вимкнення MOSFET, не надходить безпосередньо до навантаження. Замість цього він поширюється через зовнішній діод Шотткі. Якщо індуктор вибрано відповідно до очікуваного навантаження, імпульсний регулятор працюватиме в режимі безперервної провідності, забезпечуючи стабільне регулювання.
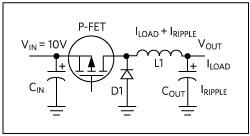 Рисунок 3. Схема асинхронного понижувального регулятора.
Кінцева ефективність цього типу імпульсного регулятора в основному визначається двома факторами: прямим падінням напруги зовнішнього діода Шотткі та характеристиками зворотного струму витоку пристрою. У сучасних пристроях пряме падіння напруги наближається до межі приблизно 0,3 В. Це може здатися небагато, але це призводить до тривалого споживання електроенергії та зниження ефективності.
Заміна діодів Шотткі MOSFET покращує ефективність, оскільки опір увімкнення (Ron) транзисторів можна зменшити за допомогою передових технологій виробництва, що призводить до нижчої прямої напруги (і втрат) порівняно з оригінальними діодами. Два МОП-транзисторів у цій схемі повинні працювати синхронно, при цьому один проводить, а інший блокує. (Див. Малюнок 4.)
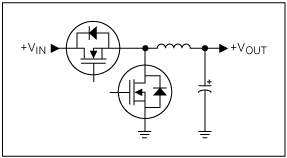 Малюнок 4. Схема синхронного понижувального регулятора.
Другий MOSFET так званого-синхронного регулятора можна інтегрувати в модуль. На додаток до усунення необхідності використання зовнішнього діода Шотткі, це спрощує проектування схеми та зменшує витрати на матеріали (BOM).
Побічний ефект конструкції синхронного регулятора полягає в тому, що струм тече двонаправлено в індукторі через перемикання двох МОП-транзисторів (тобто подвоєні втрати індуктора). Це контрастує з односпрямованим потоком в асинхронних типах. У синхронних регуляторах втрати зазвичай малі, але при менших навантаженнях ефективність пристрою може бути нижчою, ніж у еквівалентних асинхронних типів, що призводить до більших втрат.
Основні постачальники напівпровідників усунули цей недолік за допомогою різних технологій. Наприклад, компанія Maxim Integrated представила серію високо{1}}синхронних регуляторів напруги, як-от MAX17503, із функцією MODE, яка дозволяє пристрою працювати в трьох режимах на вибір: ШІМ, частотно-імпульсна модуляція (PFM) і режим переривчастої провідності (DCM). ШІМ використовується для нормальної роботи. PFM покращує ефективність при менших навантаженнях, усуваючи зворотний струм індуктивності та пропускаючи імпульси. DCM також усуває зворотний струм індуктивності для підвищення ефективності при менших навантаженнях, але не пропускає імпульси. Це робить DCM придатним для додатків,-чутливих до частоти.
Резюме
Синхронні регулятори високої-напруги та високого{1}}вихідного струму відповідають попиту на компактні, ефективні та прості--модулі живлення для промислової автоматизації. Кілька факторів сприяли проблемі промислового електропостачання, але тепер доступна архітектура високовольтного синхронного регулятора, яка відповідає всім вимогам. Хоча поточний вибір відповідних компонентів обмежений, асортимент продовжує розширюватися, щоб відповідати всім вимогам перетворення напруги постійного струму-постійного струму для типових систем із вихідною потужністю від сотень міліампер до кількох ампер. У частині 2 ми обговоримо, як нові інновації в синхронних регуляторах можуть допомогти вирішити проблеми споживання електроенергії