


Дизайнери систем промислової автоматизації стикаються з зростаючими проблемами. Монтаж стійки таке обладнання може призвести до збільшення розміру та теплових обмежень. У жорстких промислових умовах, де чутливе електронне обладнання вимагає щільно регульованих напруг, клієнти вимагають більш високої продуктивності та функціональності. У частині 1 цієї двоскладової серії ми вивчимо суперечливі вимоги до промислових джерел електроенергії та компромісів, пов'язаних із загальними рішеннями.
Вступ
Дизайн системи промислової автоматизації представляє унікальні проблеми. Насправді це історія суперечливих вимог. Представляючи недорогі модульні стелажі до компонентів системи домашніх систем, таких як програмовані логічні контролери (PLC) та модулі вводу/виводу, розміщують сильні місця та теплові обмеження для інженерів та розчинів. Ці виклики ускладнюються необхідністю забезпечення високодорожньої роботи в суворих умовах, сприйнятливих до бруду, вологості та вібрації.
Крім того, клієнти очікують на розширену функціональність у наступних поколіннях систем автоматизації, все без збільшення енергоспоживання, розміру обладнання, вироблення тепла та витрат. Такі вдосконалення часто ґрунтуються на просуванні електроніки, але часто приходять ціною: більш жорсткі допуски потужності та зростання рівня напруги, які повинні залишатися стабільними, при цьому надходять з менш ідеальних джерел живлення.
Однак інженери не хочуть витрачати цінний проект на розробку живлення, яке залишається непоміченим клієнтами і часто вважається марною тратою цінного простору. Натомість інженер вважає за краще зосередитись на речах, які чітко відрізняють його систему автоматизації від конкуренції.
Постачальники напівпровідників відповіли на суперечливі потреби дизайнерів системи промислової автоматизації, вводячи модулі, які інтегрують багато ключових функцій джерела живлення в один пристрій. Однак модулі, розроблені таким чином, живлячись від запасів 12, 24 або 48В постійного струму, що використовуються системами промислової автоматизації, повинні бути захищені за допомогою затискачів напруги, або використовувати асинхронні методи перемикання, щоб протистояти шипам напруги, що зачіпає мережеві живлення. Обидва рішення призводять до більших, дорожчих та менш ефективних систем живлення - саме те, що інженери систем намагаються уникнути.
Ця примітка про додаток є частиною 1 нашої двоскладової серії з регуляторів промислового контролю. Тут ми обговорюємо архітектури промислового управління та архітектури живлення, які роблять їх унікальними, дизайнерським викликом. У частині 2 цієї серії ми обговоримо наступне покоління пристроїв потужності, які використовують останні методи виготовлення кремнію в поєднанні з інноваційними конструкціями чіпів.
Архітектура промислового управління
Незважаючи на те, що 24 ВДК стала фактичною напругою для більшості застосувань промислового контролю (особливо тих, що використовують ПЛК), 12 ВДК також є поширеним і часто використовується як напруга резервного копіювання акумулятора або забезпечується альтернативними джерелами енергії, такими як фотоелектричні (PV) панелі. Нещодавнє впровадження електроенергії над Ethernet (POE) також заохочувало виробників промислової автоматизації до розробки обладнання, що працює на постачанні 48В постійного струму, визначеного в стандарті. Типова система промислового контролю з використанням живлення 24ВДК показана на малюнку 1.

Малюнок 1. Типова система промислового управління.
Система складається з модулів вводу/виводу для отримання інформації від датчиків або надсилання команд до приводів, багатоканальних цифрових входів, багатоканальних аналогових входів та виходів, функцій зв'язку та процесора (процесора), пов'язаних за допомогою цифрової шини. PLC Зазвичай забезпечує обчислювальну потужність. Потужність постачається з утиліти, знижується до 24 В постійного струму та розподіляється через задню площу.
Більш детальний погляд на джерело живлення системи виявляє більшу складність через різні рівні напруги та струму, необхідні різними компонентами системи. На малюнку 2 показана невелика частина архітектури потужності. Основне джерело живлення 120ВАК/230VAC спочатку відступає до стандартного джерела живлення 12 В постійного струму або 24 В постійного струму за допомогою промислового модуля електроенергії. На системному рівні ця напруга задньої площини ще більше знижується до нижчих рівнів напруги, необхідних окремими компонентами.
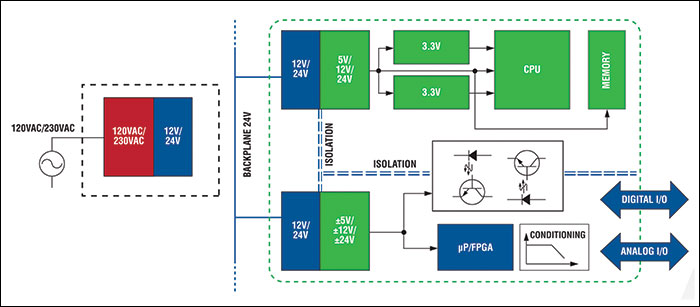
Малюнок 2. Частина енергетичної архітектури системи промислової автоматизації.
Наприклад, PLC може складатися з мікропроцесора, цифрового сигнального процесора (DSP) та програмованого польового масиву (FPGA). Ці пристрої потребують діапазону напруги від 5 В до 1 В. Однак для всього ПЛК може знадобитися до 3,5А струму. Аналогічно, багатоканальні аналогові модулі вводу/виводу потребують запасів ± 15 В та 5 В для різних підсилювачів, аналого-цифрових перетворювачів (АЦП) та мультиплексорів (MUXS) з струмами до 500 мА.
Щоб ускладнити питання, дизайнерам потрібно враховувати перехідні шипи напруги ("перенапруження"), які впливають на джерела живлення через такі події, як удари блискавки в мережі дистрибуції або швидко перемикаючи великі навантаження, які мають ті ж силові ланцюги, що і система промислової автоматизації. Наприклад, шипи напруги також можуть відбуватися в самій архітектурі живлення, наприклад, коли модуль живлення відступає вниз по напрузі живлення до 12В постійного струму або 24 В постійного струму, особливо при використанні пристроїв типу перемикача.
Ці події перенапруги настільки поширені, що такі організації, як Міжнародна електрохімічна комісія (IEC), рекомендують інженерам розробити свої системи протистояти їм. Наприклад, IEC 60664, який стосується координації ізоляції в системах низької напруги (1 кВАК та 1,5 кВДК), зазначає, що обладнання "класу II" (включаючи типи обладнання, що використовується в промисловому автоматизації), що працює на утиліті, що отримує корисні приладдя 24 В постійного струму протистояти перенапругуванню до 60 В.
Основи регулювання напруги постійного струму
Перетворення напруги постійного струму (або "регулювання")-це великий бізнес, і постачальники напівпровідників значною мірою інвестували в розробку широкого спектру продуктів для всіх додатків. Пристрої поділяються на дві групи: низькі регулятори відмови (LDOS), також відомі як лінійні регулятори; та перемикання регуляторів.
Якщо ретельно узгоджується з робочими характеристиками програми, регулятори комутації, як правило, ефективніші в широкому діапазоні вхідних напруг порівняно з LDOS. Крім того, регулятори комутації можуть легко активізувати ("підсилити"), відступити ("долар") та інвертувати напруги. (Зауважте, що деякі частини живлення систем промислової автоматизації потребують інвергуючих напруг. На відміну від цього, LDOS може лише відступити від напруги.
Регулятори перемикання мають один недолік перед простим у користуванні LDOS: конструкція регулятора є складнішим. Це пояснюється тим, що фільтрація вихідної системи необхідна для послаблення напруги та пульсацій струму, що генеруються за допомогою високочастотних операцій перемикання. Це викликає проблеми для чутливих мікросхем і генерує електромагнітні перешкоди (EMI). Незважаючи на це, інженери, що проектують багато сучасних додатків, все більше сприяють перемикаючим регуляторам.
Ключовим фактором роботи регуляторів комутації є використання транзисторів напівпровідникового поля оксиду металу (MOSFET) як пристрої комутації. Коли MOSFET увімкнено, струм протікає як до навантаження, так і до зовнішнього індуктора, який зберігає енергію. Коли MOSFET вимикається, індуктор забезпечує свою збережену енергію навантаження.
Модуляція ширини імпульсу (ШІМ) зазвичай використовується для управління вихідною напругою. Частота утримується постійною, а ширина імпульсу ("вчасно") регулюється, щоб забезпечити потрібну напругу. Високочастотне перемикання регулятора обмежує втрати в системі, зберігаючи відносно стабільний вихід напруги в діапазоні входів та навантажень.
У асинхронному регуляторі комутації топології (мал. 3) енергія, що зберігається в індукторі, а потім переноситься на навантаження під час циклу вимкнення MOSFET не надходить безпосередньо до навантаження. Натомість він поширюється через зовнішній діод Шоткі. Якщо індуктор буде обраний на основі очікуваного навантаження, регулятор комутації працюватиме в режимі безперервної провідності, таким чином забезпечуючи стабільну регульовану напругу.
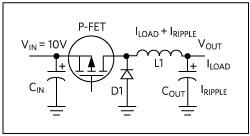
Малюнок 3. Асинхронна схема регулятора долара.
Кінцева ефективність цих регуляторів комутації визначається двома основними факторами: падіння напруги вперед зовнішнього діода Шоткі та характеристики струму витоку пристрою. У сучасних пристроях падіння напруги вперед наближається до межі приблизно 0. 3v. Це не дуже схоже, але це призводить до постійного споживання пристроїв та зниження ефективності.
Заміна діода Шоткі на MOSFET підвищує ефективність, оскільки резистентність (на R) транзистора може бути знижена за допомогою передових методів виготовлення, щоб зберегти напругу вперед (і втрат) нижче, ніж оригінальний діод. Робота двох MOSFET в цій схемі повинна бути синхронізована так, що один проводить, а другий вимикається.
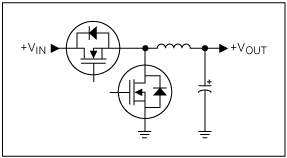
Малюнок 4. Синхронний схема регулятора долара.
Другий MOSFET так званого синхронного регулятора може бути інтегрований у модуль. Окрім усунення зовнішнього діода Шоткі, це спрощуєконструкція ланцюгаі зменшує рахунок матеріалів (бом).
Побічним ефектом конструкції синхронного регулятора полягає в тому, що завдяки комутаційній роботі двох MOSFET (тобто подвоєння індуктивних втрат), струм потоків в обох напрямках індуктора. Це порівнюється з однонаправленим потоком в асинхронному типі. У синхронних регуляторах втрати зазвичай невеликі, але стають більшими при менших навантаженнях, коли ефективність пристрою може бути нижчою, ніж еквівалентний асинхронний тип.
Основні постачальники напівпровідників вирішили цей недолік, використовуючи різноманітні методи. Наприклад,МаксимумІнтегрованийпредставив серіюНАПРУГАСинхронні регулятори, такі як MAX17503, з функцією режиму, яка може бути використана для роботи пристрою в трьох вибраних режимах роботи: ШІМ, модуляція пульсу (PFM) та режим розривного провідності (DCM). DCM також усуває зворотний індукторний струм для підвищення ефективності при менших навантаженнях, але не пропускає імпульси. Це робить DCM придатним для частотних додатків.
Резюме
Синхронні регулятори з високою напругою, високопродуктивні потоки відповідають потребам промислової автоматизації для компактних, ефективних та простих у розроблених модулях потужності. Кілька факторів сприяли дилемі промислової енергетики, але зараз доступні високі напруги синхронних архітектури регулятора, які відповідають усім потребам. Незважаючи на те, що поточний вибір відповідних компонентів обмежений, діапазон продовжує розширюватися, щоб відповідати всім вимогам перетворення напруги постійного струму типової системи, при цьому потужні виходи від кількох сотень міліампс до декількох ампер. У частині 2 ми обговоримо, як нові інновації в синхронних регуляторах допомагають вирішити виклик споживання електроенергії.