


У цій статті розглядаються поширені проблеми, з якими стикаються розробники в галузі промислової автоматизації під час розробки інтерфейсів визначення положення для керування двигуном-зокрема, визначення положення в програмах, які потребують вищих швидкостей і менших розмірів. Використання інформації, отриманої з кодерів, для точного вимірювання положення двигуна має вирішальне значення для успішної роботи автоматизації та обладнання. Швидкі аналого--цифрові перетворювачі (АЦП) із високою{3}}роздільністю-каналу синхронної вибірки є важливими компонентами таких систем.
вступ
Точна інформація про обертання двигуна, як-от положення, швидкість і напрямок, має важливе значення для виробництва точних приводів і контролерів для нових застосувань, таких як складальні машини, які монтують мікро-компоненти на друковані плати в обмеженому просторі. Нещодавно керування моторами почало мініатюризуватися, створюючи нові хірургічні робототехніки в галузі охорони здоров’я та нові застосування дронів в аерокосмічній та оборонній сферах. Менші контролери двигунів також стимулюють нові застосування в промисловому та комерційному складанні. Для розробників завдання полягає в тому, щоб задовольнити вимоги високої-точності датчиків зворотного зв’язку позиції у високо-швидкісних програмах, інтегруючи всі компоненти в обмежений простір на друкованій платі для встановлення всередині мініатюрних корпусів, таких як роботизовані руки.
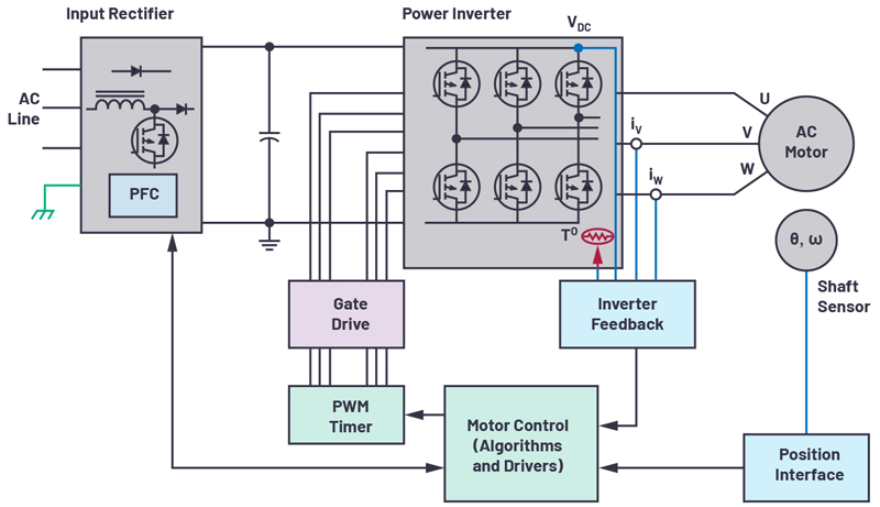 Малюнок 1. Система зворотного зв’язку керування двигуном із замкнутим{1}}контуром
Контроль двигуна
Контур керування двигуном (як показано на малюнку 1) в основному складається з двигуна, контролера та інтерфейсу зворотного зв’язку за положенням. Двигун обертає вал, змушуючи роботизовану руку рухатися відповідно. Контролер двигуна керує тим, коли двигун прикладає зусилля, коли він зупиняється або продовжує обертатися. Інтерфейс позиції всередині циклу надає контролеру інформацію про швидкість і позицію. Для складальних машин, які обробляють мініатюрні друковані плати для поверхневого-монтування, ці дані є критичними для належної роботи. Усі ці програми вимагають точного вимірювання положення об’єктів, що обертаються.
Датчики положення повинні мати надзвичайно високу роздільну здатність, щоб точно визначати положення вала двигуна, вибирати відповідні мікро-компоненти та розміщувати їх у правильних місцях на платі. Крім того, вищі швидкості двигуна вимагають більшої пропускної здатності контуру та меншої затримки.
Системи зворотного зв'язку позиції
У -додатках нижчого рівня визначення положення може бути реалізовано за допомогою інкрементних датчиків і компараторів. Однак високо{2}}додатки вимагають складніших сигнальних ланцюгів. Ці системи зворотного зв’язку включають датчики положення з подальшим аналоговим формуванням переднього-сигналу, АЦП і драйвер АЦП. Дані проходять через ці компоненти, перш ніж потрапити в цифровий домен. Найбільш точним датчиком положення є оптичний кодер. Оптичний кодер складається з світлодіодного джерела світла, маркованого диска, прикріпленого до валу двигуна, і фотодетектора. Диск має непрозорі та прозорі замасковані області, які блокують або пропускають світло. Фотодетектор виявляє ці світлові сигнали, перетворюючи світлові імпульси вмикання/вимкнення в електронні сигнали.
Коли диск обертається, фотодетектор (синхронізований із шаблоном диска) генерує невеликі синусоїдні та косинусові сигнали (на рівні мВ або мкВ). Така конфігурація типова для оптичних кодерів абсолютного положення. Ці сигнали надходять у схеми формування аналогового сигналу (зазвичай складаються з дискретних підсилювачів або аналогових PGA для отримання сигналів до 1 В від пікового-до-пікового діапазону), як правило, для узгодження діапазону вхідної напруги АЦП із максимальним динамічним діапазоном. Кожен посилений синусний і косинусний сигнал потім вловлюється підсилювачем приводу синхронного дискретизуючого АЦП.
Кожен канал АЦП повинен підтримувати синхронну дискретизацію для одночасного отримання точок даних синуса та косинуса, оскільки ці комбіновані точки надають інформацію про положення осі. Результати перетворення АЦП надсилаються на ASIC або мікроконтролер. Контролер двигуна опитує положення кодера під час кожного циклу ШІМ і використовує ці дані для керування двигуном відповідно до отриманих команд. У минулому для інтеграції в обмежений простір плати розробникам системи доводилося жертвувати або швидкістю АЦП, або кількістю каналів.
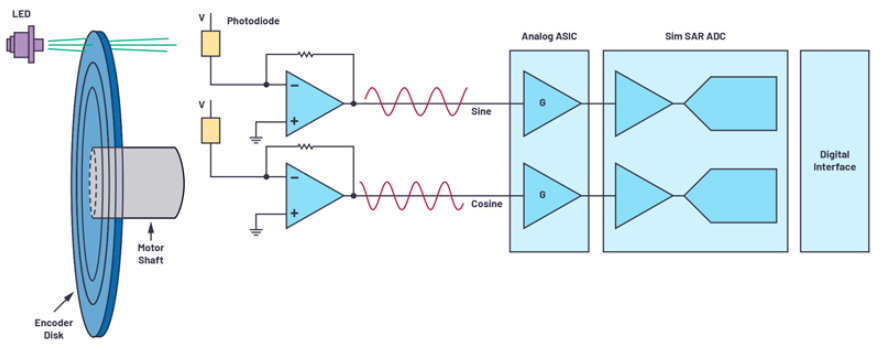 Малюнок 2. Система зворотного зв'язку за положенням
Оптимізація зворотного зв'язку позиції
Оскільки технологія продовжує розвиватися, програми керування двигуном, які вимагають високо-точного визначення положення, постійно вдосконалюються. Роздільна здатність оптичних кодерів може визначатися кількістю тонко фотолітографованих слотів на диску, як правило, від сотень до тисяч. Подаючи ці синусоїдні та косинусові сигнали у високо-швидкісний, високо{4}}продуктивний АЦП, можна створювати кодери з вищою роздільною здатністю без зміни системи на диску кодера. Наприклад, дискретизація синусоїдальних і косинусних сигналів кодера з нижчою частотою фіксує лише обмежену кількість значень сигналу, як показано на малюнку 3; це обмежує точність позиційної ємності. На малюнку 3 дискретизація з вищою швидкістю за допомогою АЦП дозволяє отримувати більш детальні значення сигналу, уможливлюючи більш точне визначення положення. Висока{10}}частота дискретизації АЦП підтримує надлишкову дискретизацію, ще більше покращуючи рівень шуму та усуваючи деякі вимоги до цифрової{11}}після обробки. Одночасно швидкість вихідних даних АЦП може бути зменшена, тобто він підтримує повільніші сигнали послідовної частоти, тим самим спрощуючи цифровий інтерфейс. Системи зворотного зв’язку за положенням двигуна встановлені на вузлі двигуна, який у деяких випадках може бути надзвичайно компактним. Тому розмір має вирішальне значення для розміщення модуля кодера в обмеженій доступній площі друкованої плати. Інтеграція багатьох канальних компонентів в один мініатюрний пакет забезпечує значну економію місця.
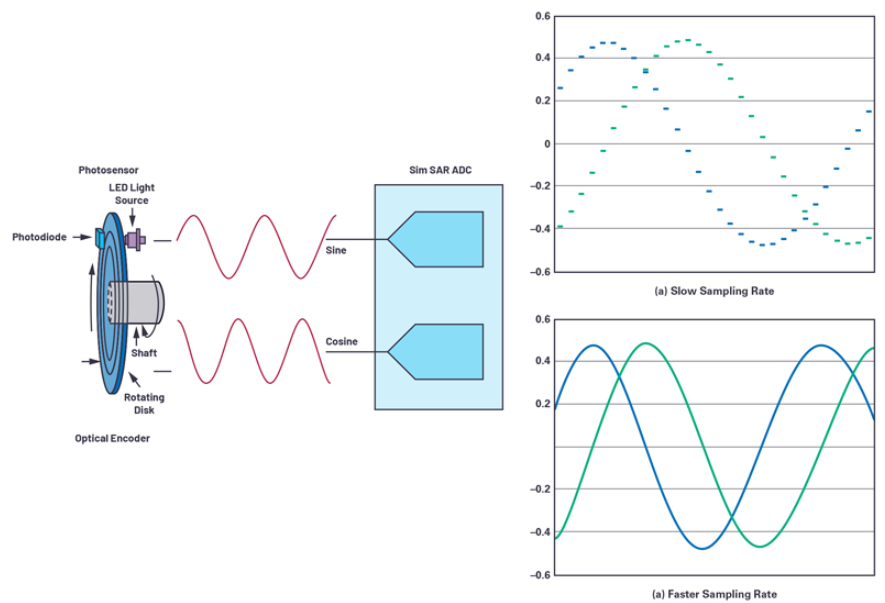 Рисунок 3. Частота дискретизації
Приклад дизайну зворотного зв’язку позиції оптичного кодера
Рисунок 4 ілюструє приклад оптимізованого рішення, придатного для систем зворотного зв’язку позиції оптичного кодера. Ця схема легко взаємодіє з оптичними кодерами абсолютного -типу, а потім легко фіксує диференціальні синусоїдні та косинусні сигнали кодера. Передній-підсилювач ADA4940{5}}2 — це двоканальний-з низьким{9}}шумом, повністю диференціальний підсилювач, який використовується для керування AD7380. Останній — двоканальний, 16-розрядний, повністю диференціальний АЦП із синхронною дискретизацією 4 MSPS, розміщений у компактному корпусі LFCSP 3 мм × 3 мм. Джерело еталонної напруги 2,5 В у-чіпі дає змогу реалізувати цю схему з мінімальною кількістю компонентів. VCC і VDRIVE АЦП, а також шини живлення драйвера підсилювача можуть живитися від регуляторів LDO, таких як LT3023 і LT3032. Коли ці еталонні схеми з’єднані між собою (наприклад, за допомогою 1024-слотового оптичного кодера, який генерує 1024 цикли синуса та косинуса на один оберт диска кодера), 16-бітний AD7380 пробує кожен слот кодера по 216 кодам, збільшуючи загальну роздільну здатність кодера до 26 біт. Швидкість пропускання 4 MSPS забезпечує захоплення детальної інформації про циклі синусів і косинусів разом із останніми даними позиції кодера. Така висока пропускна здатність дозволяє реалізувати передискретизацію на мікросхемі, зменшуючи часову затримку, коли цифрова ASIC або мікроконтролер передає двигуну точний зворотний зв’язок положення кодера. Ще одна перевага передискретизації на чіпі AD7380 полягає в можливості додати додаткові 2 біти роздільної здатності, які можна поєднати з функцією покращення роздільної здатності на чіпі. Це підвищення роздільної здатності ще більше підвищує точність, досягаючи 28 біт. Примітка щодо застосування AN-2003 містить детальну інформацію про передискретизацію AD7380 і можливості підвищення роздільної здатності.
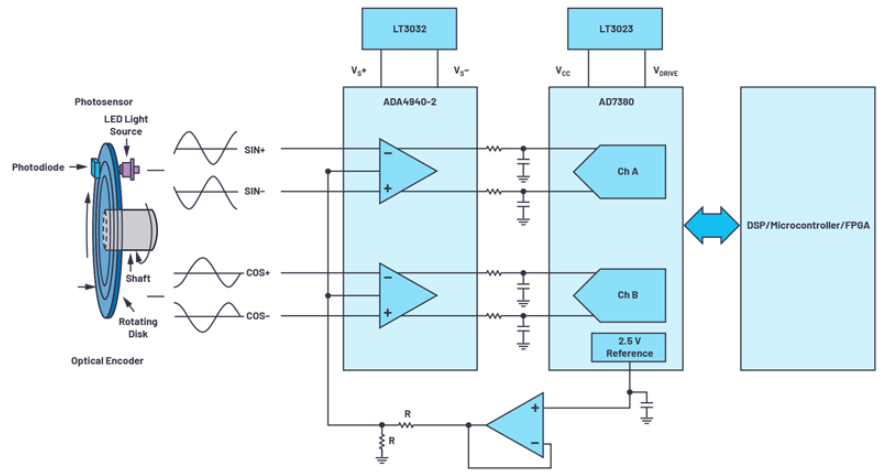 Рисунок 4. Оптимізована конструкція системи зворотного зв'язку
Висновок
Системи керування двигуном вимагають вищої точності, вищих швидкостей і більшої мініатюрності. Оптичні кодери служать пристроями визначення положення двигуна. Тому сигнальний ланцюг оптичного кодера повинен забезпечувати високу точність при вимірюванні положення двигуна. Високо{3}}швидкісні АЦП із високою{4}}пропускною здатністю точно збирають інформацію та передають дані про положення двигуна на контролер. Швидкість, щільність і продуктивність AD7380 відповідають галузевим вимогам, забезпечуючи при цьому більш високу точність систем зворотного зв'язку позиції та оптимізуючи впровадження системи.
автор
Джонатан Колао