


вступ
Системи промислової автоматизації переживають революцію, спрямовану на зменшення затримок і простоїв. Ця ініціатива, відома як «Індустрія 4.0», запровадить більше інтелектуальних технологій на підприємствах-від панелей HMI та контролерів до комунікаційних модулів, приводів і датчиків.
Ця революція є паралельною до мережевої революції, коли інтелект поширився від основних маршрутизаторів до мереж метро, периферії та аж до останньої милі. Розповсюджуючи інтелектуальні дані обробки на межі (через датчики та комунікаційні модулі), рутинні рішення можна приймати швидше без залучення головного процесора (розташованого в ПЛК). Цей додатковий інтелект повинен працювати в тому самому або зменшеному просторі на заводі, вимагаючи підвищеної функціональності в менших форм-факторах.
Таке зменшення розмірів друкованої плати підкреслює проблеми управління температурою. Такі опції, як радіатори, виключені через обмеження простору плати преміум-класу. Не можна використовувати-вентилятори з примусовою подачею повітря, оскільки герметичні корпуси запобігають проникненню пилу та забруднень. Отже, рішення для джерел живлення повинні бути високоефективними, забезпечуючи вищу потужність і займаючи меншу площу. У цьому проектному рішенні блоку живлення ми розглянемо ці вимоги, розглядаючи доступні варіанти джерел живлення 20-30 Вт, порівнюючи продуктивність і визначаючи оптимальне рішення.
Вирішення питання споживання електроенергії
Для промислових застосувань використовується номінальна напруга шини постійного струму 24 В, що бере свій початок у застарілих аналогових реле та залишається де-факто промисловим стандартом. Однак для не-критичного обладнання максимальна робоча напруга в промисловому застосуванні очікується 36–40 В. Критичні пристрої, такі як контролери, приводи та модулі безпеки, повинні підтримувати 60 В (стандарти IEC61131-2, 60664-1 і 61508 SIL). Загальні вихідні напруги становлять 3,3 В і 5 В, зі струмами в діапазоні від 10 мА в невеликих датчиках до десятків ампер в системах керування рухом, ЧПК і ПЛК. Тому очевидний вибір очевидний.
Застосування для керування: стабілізатор напруги Buck (-Down).
Панель людино-машинного інтерфейсу: панель інтерфейсу «людина-машина», зазвичай містить кнопки керування приводом, програмовані логічні контролери (PLC), розподілені системи керування (DCS), числове комп’ютерне керування (CNC)
Комунікаційні модулі: цифрові та аналогові модулі вводу/виводу, що використовують такі стандарти, як послідовні лінії, контролери, DeviceNet, Profibus, SercosIII, I/O Link, Ethernet тощо.
Приводи: двигуни, приводи, керування рухом, робототехніка. Датчики: тиску, температури, наближення, оптичні та різні інші датчики.
Найпоширенішою архітектурою понижувального ефекту є асинхронний понижувальний перетворювач, оскільки виробникам напівпровідників легко розробити асинхронні понижувальні регулятори для високо-напруги. У цій конфігурації нижній-діод випрямляча є зовнішнім по відношенню до інтегральної схеми.
Для входу 24 В і виходу 5 В понижуючий перетворювач працює з робочим циклом приблизно 20%. Це означає, що внутрішній високий-транзистор (T на малюнку 1) проводить лише 20% часу. Зовнішній випрямляючий діод (D) проводить решту 80% часу, що становить більшу частину розсіюваної потужності.
Наприклад, під навантаженням 4 А випрямний діод Шотткі, такий як B560C, демонструє падіння напруги приблизно на 0,64 В. Таким чином, при робочому циклі 80% втрати провідності (основні втрати при повному навантаженні) наближаються до (0,64 В) × (4 А) × (0,80)=2 Вт.
З іншого боку, якщо ми використовуємо синхронну архітектуру (рисунок 2), діод замінюється низьким- MOSFET, який діє як синхронний випрямляч. Ми можемо врівноважити падіння напруги 0,64 В на діоді з падінням на опорі витоку-витоку MOSFET-транзистора, R_(ds) (увімкнено).
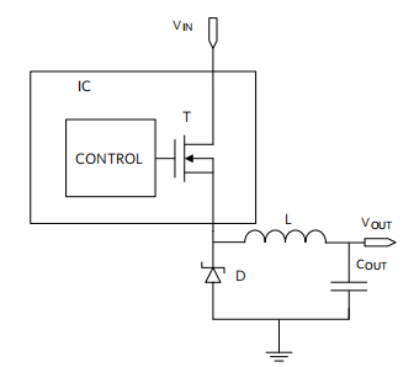 Рисунок 1. Асинхронний понижуючий перетворювач
У нашому прикладі MOSFET RJK0651DPB має Rds(on) лише 11 мОм, розмір корпусу подібний до випрямляча Шотткі. Це призводить до відповідного падіння напруги лише (11 мОм) × (4 А)=44 мВ і втрати потужності лише (0,044 В) × (4 А) × (0,80)=141 мВт.
Втрати потужності MOSFET приблизно в 14 разів нижчі, ніж втрати потужності Шотткі при повному навантаженні! Очевидно, що логічним підходом до мінімізації енергоспоживання є використання синхронного випрямлення.
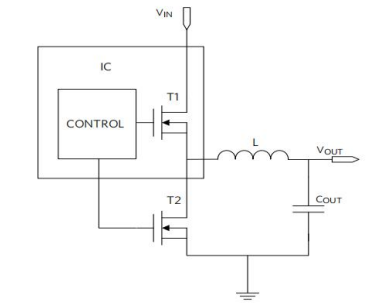 Малюнок 2. Синхронний понижуючий перетворювач
Щоб мінімізувати загальний розмір схеми джерела живлення, нові інтегральні схеми синхронного випрямлення повинні включати в себе внутрішню компенсацію для будь-якої частоти та вихідної напруги, не вимагаючи великого вихідного конденсатора. Вони також повинні працювати на високих частотах, щоб дозволити використовувати менші котушки індуктивності та конденсатори.
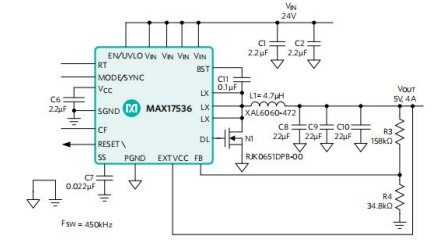 Рисунок 3. Типова схема застосування для понижувального перетворювача MAX17536 24VIN/5VOUT, 4A синхронного випрямляча
MAX17536 і асинхронне рішення, засноване на опублікованих специфікаціях, показано на малюнку 4. Для обох пристроїв умовами тестування були 24 В на вході та 5 В, 4 А на виході. Як і очікувалося, синхронне рішення Максима продемонструвало вищу ефективність у всьому діапазоні струмів навантаження. При повному навантаженні (4A) синхронне рішення Maxim досягло понад 92% ККД, тоді як асинхронний пристрій досяг лише близько 86%, тобто різниця в ефективності перевищує 6%.
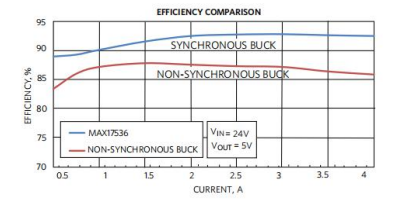 Рисунок 4. Ефективність синхронних і асинхронних понижуючих перетворювачів
Висновок
При вирішенні проблем споживання електроенергії в промислових застосуваннях MAX17536 представляє рішення для синхронного випрямлення для високих вхідних напруг. Цей синхронний підхід демонструє значну перевагу в ефективності, зменшуючи проблеми розсіювання потужності.