


Промислові системи управління продовжують покладатися на стандартні аналогові сигнали для передачі даних між технологічним процесом і контрольним обладнанням. Стабільні сигнали струмової петлі від 4 до 20 мА можуть легко подолати тисячі футів, тоді як сигнали ±5 і ±10 В також є звичайними в промислових системах.
Ця примітка до застосування демонструє рішення Maxim для інтегрованої системи збору даних (DAS). Рішення Maxim DAS заощаджують місце на платі, енергоспоживання та час проектування, одночасно перетворюючи стандартні промислові аналогові сигнали за допомогою мінімальної кількості зовнішніх компонентів.
вступ
Незважаючи на численні версії цифрових польових шин, промислові системи управління продовжують покладатися на стандартні аналогові сигнали для передачі даних між технологічним і контрольним обладнанням. Наприклад, технологічні передавачі на хімічних заводах перетворюють-сигнали температури та тиску низького рівня на стабільні сигнали контуру струму від 4 до 20 мА, які легко поширюються на тисячі футів.
Speed and position sensors for machine tools and automated guided vehicles in factory automation environments generate unipolar and bipolar voltage signals, typically ranging from 0V to 5V, 0V to 10V, ±5V, or ±10V. Additionally, signals from commonly used PT100 temperature sensing elements often require no conversion and can be directly utilized within standard ranges, such as 10V or 20mA. As RTDs (Resistance Temperature Detectors) made from platinum (Pt), PT100s exhibit a resistance of 0Ω at 100°C. Their resistance exhibits a linear relationship with temperature and provides a relatively high output signal level (>1 мВ при роботі від джерела струму 100 мА).
Функції керування в технологічному середовищі реалізуються PLC (програмовані логічні контролери), PCS (системи керування процесом) або (недавно) IPC (промислові персональні комп’ютери). Оскільки ці пристрої є цифровими системами, на яких працює-спеціальне програмне забезпечення, усі аналогові сигнали потрібно перетворити на цифрові, перш ніж комп’ютер зможе їх зчитувати.
Аналого-цифрове перетворення в системах керування виконується платами або блоками, які називаються «аналоговими периферійними пристроями». Вони підключаються до центрального процесора через шину об’єднавчої плати системи або польову шину, якщо вони встановлені віддалено (наприклад, на механізмах). Крім цифрових схем (для зв’язку з центральним процесором), ці периферійні пристрої містять різноманітні точні компоненти аналогового та змішаного-сигналу. Потреба в більшій кількості каналів на платі або в менших пакетах (для машинного монтажу) призводить до обмежень простору та потужності, що є основною проблемою проектування аналогових периферійних пристроїв. Наступна схема ілюструє методи формування сигналу та описує метод оцифровки до восьми каналів за допомогою однієї мікросхеми.
Система збору даних
Удосконалена система збору даних (рис. 1) містить мультиплексор (мультиплексор) для перемикання між вхідними каналами, схему формування сигналу, що забезпечує регулювання посилення та зсуву для різних діапазонів вхідного сигналу, а також аналого{1}}-цифровий перетворювач (АЦП) із опорною напругою (VREF).
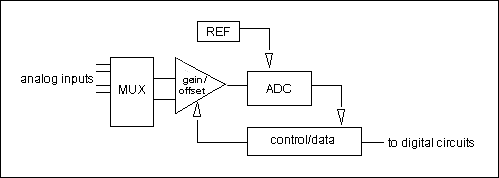 Малюнок 1. Ця схема ілюструє основні компоненти системи збору даних.
Інтегровані рішення DAS
Інтегрувавши базові модулі, показані на малюнку 1, Maxim розробив серію однокристальних-систем збору даних, які економлять місце на платі, енергоспоживання та час проектування. Ці мікросхеми потребують мінімальної кількості зовнішніх компонентів (у деяких випадках відсутні) і можуть перетворювати більшість стандартних сигналів, які зараз використовуються. Кожен пристрій містить 12-розрядний АЦП, мультиплексор і корекцію підсилення/зсуву, а також послідовний або паралельний цифровий інтерфейс для легкого підключення до більшості мікропроцесорів.
Наступна блок-схема (рис. 2) ілюструє типову конфігурацію для цієї серії. Основні відмінності полягають у цифровій частині, підключеній до мікропроцесора. Кожна мікросхема забезпечує 16 або 5 односторонніх-аналогових вхідних каналів, підключених до внутрішнього АЦП через-захищені від несправностей мультиплексори. Будь-який канал може витримувати вхідну напругу до<>.<>V, і помилка на будь-якому каналі не впливає на перетворення на будь-якому іншому каналі.
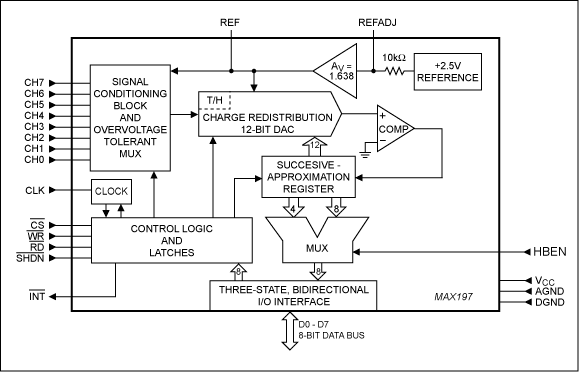 Рисунок 2. Функції, показані на малюнку 1, інтегровані в цей чіп.
Кожен канал можна незалежно запрограмувати для стандартного вхідного діапазону (від 0 до 5 В, від 0 до 10 В, ±5 В або ±10 В) при живленні від одного джерела живлення 5 В. Інші пристрої мають подібні структури підсилення, але приймають різні діапазони вхідного сигналу: уніполярний або біполярний 2 В або 4 В, або уніполярний або біполярний VREF або -VREF. Можливість 100-кратного зміни підсилення з 10% зсувом вхідного сигналу (від -10 В до +2 В) розширює динамічний діапазон на 14 біт, в результаті чого системи з<>-бітовий динамічний діапазон.
Внутрішній АЦП — це 12-розрядний тип послідовного наближення, заснований на ємнісному ЦАП, де ємність MSB також функціонує як конденсатор утримання в схемі вибірки/утримання. Кожен пристрій може працювати за допомогою внутрішнього генератора або зовнішнього годинника.
Пристрої від MAX196 до MAX199 використовують імпульси /WR для запуску та припинення збору, забезпечуючи відносно тривалий час збору в «режимі зовнішнього збору» без уповільнення швидкості перетворення. Коротка затримка діафрагми пристрою та низьке тремтіння діафрагми (<50ps in external clock/acquire mode) enable precise control of acquisition timing. This capability is critical for phase-sensitive applications such as power line control and AC motor control. Additionally, the chip's wideband input architecture provides up to 5MHz small-signal bandwidth, allowing undersampling techniques beyond the Nyquist frequency.
Цифровий інтерфейс
Програми, які потребують високо-швидкісних вимірювань, найкраще обслуговуються паралельними інтерфейсами даних (MAX196–MAX199). Ці пристрої досягають пропускної здатності 2Ksps за тактової частоти 100 МГц, достатньої для більшості високошвидкісних циклів керування. Для низько{8}}швидкісних програм доступні I²C-сумісні версії інтерфейсу економлять місце на платі та спрощують зв’язок між DAS і мікроконтролерами. Ці пристрої мають швидкий час перетворення (10 мкс), але послідовний інтерфейс обмежує їх пропускну здатність до 8 Кбіт/с.
Наприклад, MAX197 приймає входи від 0 В до 10 В, від 0 В до 5 В, ±5 В і ±10 В. Опір джерела, що керує цими вхідними сигналами, є головною проблемою для користувачів. Під час дискретизації АЦП споживає імпульс струму, щоб зарядити свій конденсатор T/H (конденсатор MSB для ємнісних ЦАП). Тому потрібен швидко{10}}операційний підсилювач із достатньою швидкістю наростання, щоб забезпечити адекватне встановлення напруги під час отримання. Операційні підсилювачі MXL1013/MXL1014 добре працюють у досягненні високої частоти дискретизації. Для повільніших операційних підсилювачів час збору має бути збільшений.
Диференціальні входи, які використовуються в багатьох системах автоматизації, відносно нечутливі до перешкод-синфазного режиму. У більшості випадків достатньо простої схеми диференціального підсилювача (рис. 3) із вхідним опором, що перевищує 1 МОм. (Для вищого вхідного опору використовуйте стандартний інструментальний підсилювач 3-ОУ). Вихідний сигнал, показаний на малюнку 3,
Vout=R2(V+ - V-) / R1.
Для високого-відхилення загального режиму встановіть R1=R3 і R2=R4. Коефіцієнт посилення показаної комбінації становить 0,876, що розширює вхідний діапазон ±10 В приблизно на 114% для вимірювання сигналів за межами діапазону. Це налаштування зменшує роздільну здатність діапазону ±10 В приблизно до 11,8 біт.
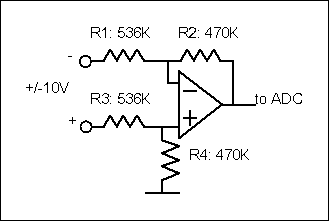 Малюнок 3. Простий диференціальний підсилювач забезпечує високий вхідний опір і односторонній вихід.
Струмовий контур 20 мА
Контури струму передають невеликі сигнали на великі відстані в шумному середовищі. Зазвичай струм генерується технологічним передавачем, який перетворює такі змінні, як температура або тиск, у постійний струм у діапазоні від 0 до 20 мА або від 4 до 20 мА. Потім струм протікає через шунтуючий резистор, створюючи пропорційне падіння напруги, яке легко оцифровується. Оскільки сумісна напруга, доступна для керування петлею-включаючи опір дроту-рідко перевищує 15–18 В, номінал резистора обмежений кількома сотнями Ом (Малюнок 4).
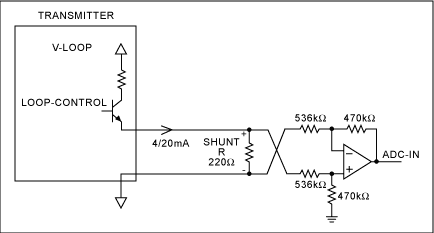 Малюнок 4. Поєднання підсилювача, показаного на малюнку 3, із сигналом контуру струму, отриманим від шунтуючого резистора 220 Ом, дає зручний односторонній вихід.
Ця схема має той самий диференціальний підсилювач, що й схема кондиціонування ±10 В, разом із шунтуючим резистором 220 Ом. Цей резистор демонструє падіння напруги 4,20 В при 4 мА та 5,25 В при 5 мА. Коефіцієнт посилення диференціального підсилювача регулюється на вході АЦП до максимуму 4,62 В. Таким чином, DAS, запрограмований на вхід 0,5 В, може оцифрувати цей сигнал з максимальною роздільною здатністю 11,8 біт.
Оскільки MAX198/MAX199 і MAX128 мають найменший вхідний діапазон у цій серії, вони працюють з малим шунтуючим резистором, не вимагаючи регулювання посилення. Це робить їх більш придатними для вимірювань 10 мА в системах, які не потребують інших вимірювань-високого рівня (до ±20 В). Щоб адаптувати схему, показану на малюнку 4, для використання з MAX199, налаштуйте MAX199 на вхідний діапазон від 0 до 2 В і змініть резистор 536 кОм на 470 кОм. Використовуйте шунтуючий резистор 86Ω.
Адаптація сенсора
Термопари, тензодатчики та інші звичайні датчики забезпечують нелінійні сигнали низького-рівня, чутливі до електромагнітних перешкод. Тому перед тим, як надіслати цю інформацію в систему керування, передавач 4-20 мА спочатку лінеаризує та обумовлює сигнал. Для менш критичних програм вимірювання температури резистивні температурні детектори (RTD) можуть вимірювати температуру до 850 градусів на великих відстанях, не вимагаючи дорогого формування сигналу.
Найпопулярнішим RTD є стандартизований платиновий датчик температури, відомий як PT100, який має опір 0 Ом при 100 градусах і лінійний температурний коефіцієнт 0,38 Ом/градус. Він також демонструє менший нелінійний температурний коефіцієнт, що робить його характеристику Ω/градус майже лінійною у вузькому діапазоні. На відміну від термопар, де вихідна напруга представляє різницю температур між двома точками, опір RTD безпосередньо представляє абсолютну температуру датчика.
Вимірювання здійснюється шляхом пропускання струму від 1 мА до 2 мА через датчик і вимірювання падіння напруги на його клемах. Вищі струми спричиняють помилки вимірювання через само-нагрівання, викликане збільшенням розсіювання потужності в датчику. Внутрішня опорна напруга 4,096 В спрощує генерацію струму збудження датчика (рис. 5).
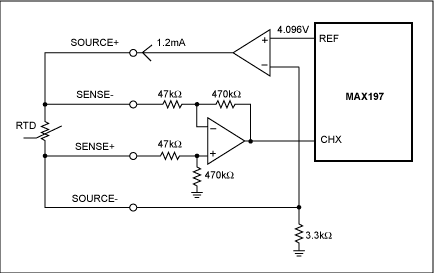 Рисунок 5. Ця схема подає струм на датчик RTD і оцифровує отриманий вихід.
Щоб запобігти впливу опору дроту на точність вимірювання, чотири незалежні дроти підключають резистивний датчик температури до диференціального підсилювача. Оскільки чутливі дроти підключаються до входу високого-імпедансу підсилювача, їх струм дуже низький, що призводить до незначного падіння напруги. Опорна напруга 4096 мВ і резистор зворотного зв’язку 3,3 кОм встановлюють струм збудження приблизно 4096 мВ/3,3 кОм=1.24 мА. Отже, керування як АЦП, так і джерелом струму з однаковою еталонною напругою дозволяє вимірювати співвідношення, де дрейф еталонної напруги не впливає на результат перетворення.
Налаштуйте MAX197 для вхідного діапазону від 0 В до 5 В і встановіть коефіцієнт посилення диференціального підсилювача на 10, щоб вимірювати значення опору до 400 Ом, що відповідає приблизно 800 градусам. Мікропроцесор може лінеаризувати сигнал датчика за допомогою таблиці пошуку. Щоб відкалібрувати систему, замініть RTD двома прецизійними резисторами (100 Ом означає нуль, 300 Ом або більше повну шкалу) і збережіть результати перетворення.
Замість того, щоб виділяти конкретні схеми для певних вхідних діапазонів, схема, показана на малюнку 6, адаптує вхід АЦП для розміщення будь-якого діапазону сигналу, описаного раніше. Вибір вхідного виводу та вхідного діапазону АЦП (табл. 1) дозволяє вибрати відповідну конфігурацію.
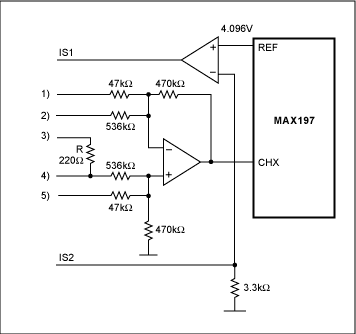 Малюнок 6. Ця універсальна вхідна схема адаптує АЦП до діапазону сигналу на кожному вхідному каналі.